昆虫听觉器官的微观结构与信号接收机制
昆虫的听觉系统呈现出高度的多样性,其感知声音的物理结构往往附着于身体不同部位,而非像脊椎动物那样拥有集中的耳部。以蟋蟀和螽斯为例,其听觉器官位于前足胫节基部,这种特化的结构包含鼓膜器官,由薄膜状的鼓膜、气囊以及内部的听神经元组成。当声波撞击鼓膜时,机械振动通过流体传递至听神经元,进而转化为神经电信号。这种精密的生物力学设计使得昆虫能够以极高的灵敏度捕捉环境中的微弱振动,特别是在低频段的声音定位中表现出显著优势。
不同种类的昆虫在听觉定位策略上存在着严密的生物学适应逻辑。雄性蟋蟀通过周期性摩擦翅膀发出求偶鸣叫,雌性则利用听觉系统识别特定频率和节奏的声波,从而确定配偶位置。这一过程涉及复杂的神经回路处理,听觉神经元会对声音的到达时间差和强度差进行编码。研究表明,某些夜行性昆虫如飞蛾,会利用蝙蝠回声定位时的超声波信号进行规避动作,其听觉神经元会对超声波产生特异性反应,触发瞬间的俯冲或螺旋飞行,这种基于听觉反馈的运动决策机制是昆虫生存策略中的关键一环。
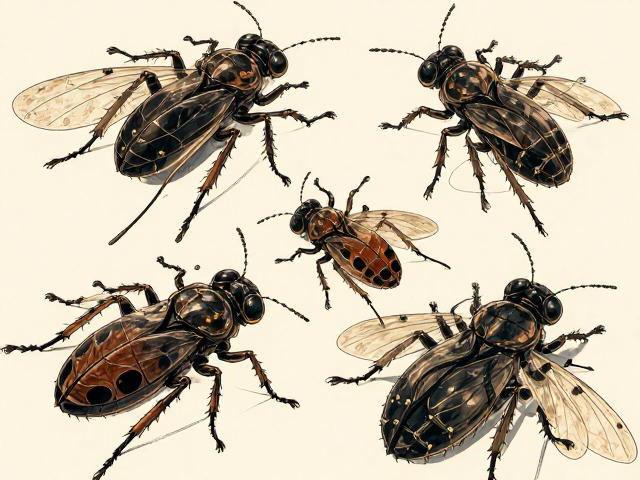
运动攀爬中的力学平衡与附着力控制
昆虫在垂直表面或粗糙介质上的攀爬能力,依赖于足部精密的附肢结构与生物粘附材料的协同作用。大多数昆虫足端具备爪垫结构,其表面分布着严密的微绒毛或刚毛,这些微观结构通过范德华力和毛细管力增强与接触面的附着力。当昆虫攀爬光滑表面时,足垫会分泌微量脂质,形成液桥效应,显著增加摩擦系数。这种物理机制使得昆虫能够在近乎垂直的玻璃表面或倾斜的叶片上保持稳定,即便在高速运动状态下也能通过微调足部角度来维持重心平衡。
攀爬过程中的运动规律表现出严密的动力学特征,昆虫通常采用对角步态或同侧步态来优化能量效率。在攀爬过程中,昆虫会实时感知足部受力情况,通过神经肌肉系统的快速反馈调节附着力大小。实验数据显示,当接触面粗糙度超过一定阈值时,昆虫更多依赖爪钩的物理嵌合;而在光滑表面,则主要依靠粘附机制。这种根据环境介质动态调整运动策略的能力,体现了昆虫运动控制系统的高度可塑性,使其能够应对从树皮到塑料等多种复杂场景的攀爬需求。
听觉反馈对运动轨迹的动态修正作用
昆虫在复杂环境中的导航与捕食行为,会实时整合听觉信息与本体感觉,形成动态的运动修正闭环。以某些捕食性昆虫为例,它们在追踪猎物或避开天敌时,听觉系统提供的方位信息会直接作用于中央复合体,进而调控腿部运动神经元的活动。当检测到声源方向的变化,昆虫会在毫秒级别内调整身体姿态和步态频率,以实现精准的转向或加速。这种听觉-运动耦合机制确保了昆虫在三维空间中的高机动性,使其能够在茂密植被中灵活穿梭而不受障碍物干扰。
科学研究通过高速摄像与声学追踪技术,揭示了听觉信号对运动轨迹修正的具体参数影响。在受控实验环境中,当向静止昆虫播放定向声波时,其初始反应表现为身体朝向声源方向的偏转,随后根据声音频率和强度的变化,调整攀爬或飞行的矢量方向。这种反应并非简单的反射,而是经过中枢神经系统处理的决策过程。听觉信息的引入,使得昆虫能够突破视觉信息的局限,在黑暗或高噪声环境中依然保持有效的空间定位能力,从而优化其觅食路径和逃避策略。